MotoGP - Νέα ηλεκτρονική λειτουργία κάνει πρεμιέρα στο Αυστριακό Grand Prix

Το σύστημα Stability Control θα παρουσιαστεί με την αναβάθμιση της ECU στο Grand Prix Αυστρίας.
MotoGP Stability Control
Από τον

Φίλιππο Σταυριδόπουλο

13/8/2025

Μια σημαντική νέα ηλεκτρονική λειτουργία θα κάνει το ντεμπούτο της στο Grand Prix Αυστρίας αυτό το Σαββατοκύριακο, με την τελευταία αναβάθμιση της ECU του MotoGP να εισάγει το Stability Control.

Ενώ το traction control, που διαχειρίζεται τη ροπή παρακολουθώντας την ολίσθηση (σπινιάρισμα) του τροχού, υπάρχει από το 2016 όταν εισήχθη το ενοποιημένο λογισμικό της ECU, τώρα θα προστεθεί το stability control, γνωστό και ως slide control.

Αυτό το πιο εξελιγμένο σύστημα μετρά επιπλέον παραμέτρους, όπως τον βαθμό πλευρικής μετατόπισης σε σχέση με την εμπρόσθια κίνηση και τη γωνία κλίσης, πριν αποφασίσει αν θα μειώσει τη ροπή.

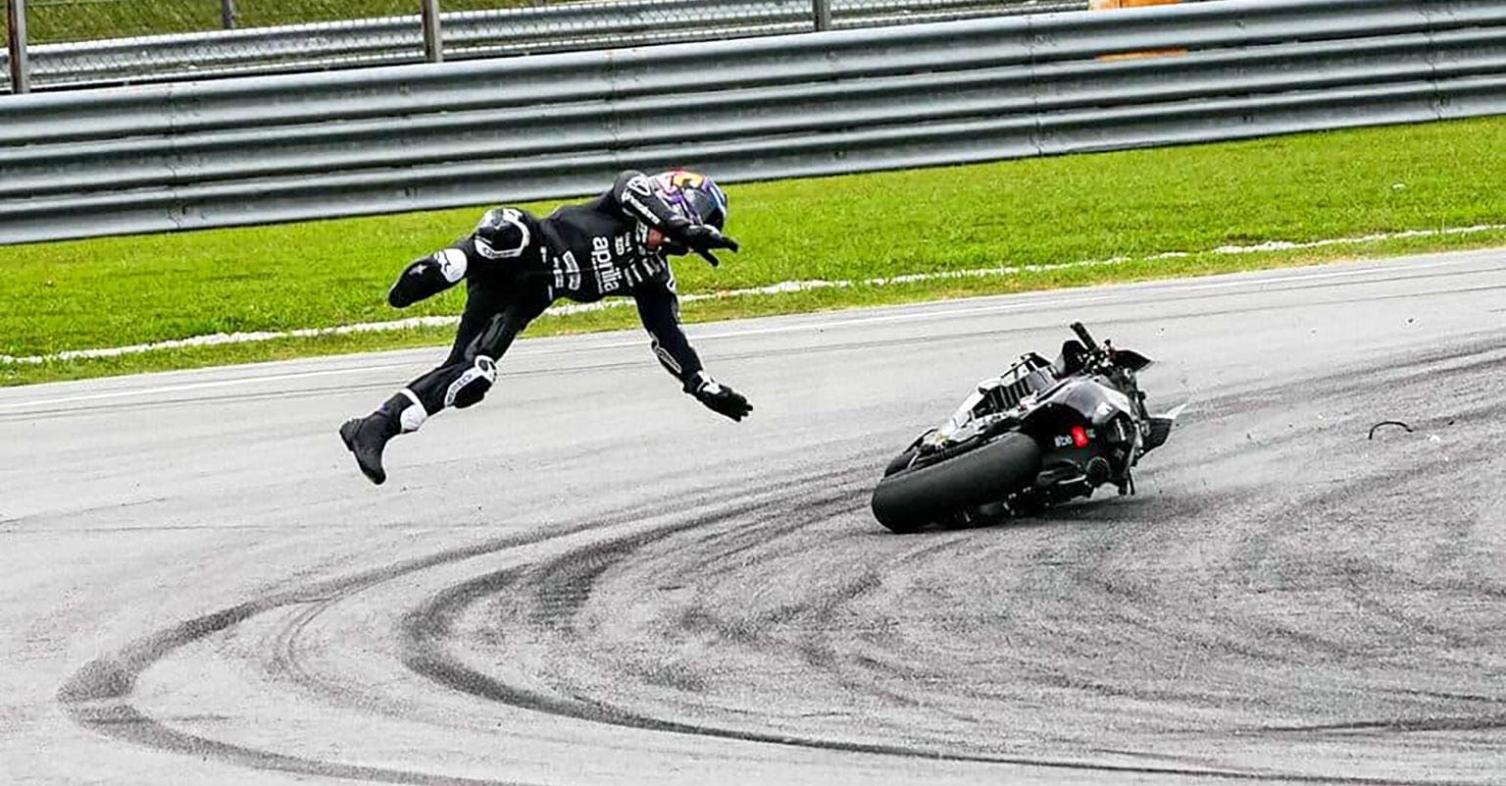
Μία από τις αδυναμίες του traction control είναι η σωστή διαχείριση του σπινιαρίσματος σε μεγάλες κλίσεις. Αυτό μπορεί να σημαίνει είτε ανεπαρκή μείωση του σπινιαρίσματος, είτε το αντίθετο: απότομη μείωση της ροπής όταν ο αναβάτης χρειάζεται ελεγχόμενο σπινάρισμα για να διατηρήσει μια γρήγορη αλλά σταθερή πλαγιολίσθηση. Και οι δύο περιπτώσεις μπορεί να οδηγήσουν σε highside.

Η εισαγωγή του Stability Control στο MotoGP συζητείται εδώ και χρόνια, ειδικά μετά το τεράστιο highside του Pol Espargaro στη Βαλένθια το 2021, που τον έθεσε εκτός για το υπόλοιπο του Σαββατοκύριακου.
"Με τα ηλεκτρονικά που έχουν στην διάθεση τους έως τώρα, οι κατασκευαστές μπορούν να ρυθμίσουν μόνο ένα είδος “σπινιαρίσματος”, αυτό στο κέντρο", είχε εξηγήσει τότε ο Espargaro. "Όταν σηκώνεις τη μοτοσυκλέτα, υπάρχει ένα σπινάρισμα και το TC το ελέγχει. Αλλά υπάρχει και ένα άλλο είδος πλαγιολίσθησης, όταν η μοτοσυκλέτα είναι γερμένη. Δεν υπάρχει λειτουργία για να το ελέγξει αυτό. Στις μοτοσυκλέτες δρόμου υπάρχει ήδη, και πρέπει να πιέσουμε για να προστεθεί και στους νέους κανονισμούς".

Ο Jack Miller είχε προσθέσει: "Αυτό το πρόβλημα με το πλευρικό σπινάρισμα υπάρχει εδώ και χρόνια. Η μοτοσυκλέτα νομίζει ότι έχεις το σωστό επίπεδο σπινιαρίσματος, αλλά δεν υπολογίζει πόσο πλαγιασμένη είναι εκείνη τη στιγμή. Και τότε κόβει απότομα το γκάζι, που είναι το χειρότερο που μπορείς να κάνεις σε μια μεγάλη πλαγιολίσθηση".

Αναμένεται οι περισσότερες, αν όχι όλες, οι ομάδες να χρησιμοποιήσουν την αναβαθμισμένη ECU με το stability control στην Αυστρία αυτό το Σαββατοκύριακο.
"Το MotoGP δεσμεύεται να αυξήσει την ασφάλεια του αθλήματος", αναφέρει η επίσημη ανακοίνωση. "Η ανάπτυξη του stability control ξεκίνησε για να γίνει ακόμη ένα βήμα προς αυτήν την κατεύθυνση, καθώς μειώνει περαιτέρω την πιθανότητα ατυχημάτων τύπου highside. Χάρη στη στενή συνεργασία μεταξύ του MotoGP, του προμηθευτή ECU Marelli και της MSMA, το σύστημα είναι πλέον έτοιμο για την πρώτη του εμφάνιση αυτό το Σαββατοκύριακο".


MotoGP Αυστρία FP1: Το θαύμα της εντός έδρας έδειξαν Acosta και Espargaro κάνοντας το 1-2 με KTM

Καλά ξεκίνησε η FP1 για τους Αυστριακούς
MotoGP Αυστρία FP1: Το θαύμα της εντός έδρας έδειξαν Acosta και Espargaro κάνοντας το 1-2 με KTM
Θάνο Αμβρ. Φελούκα
Από τον

Θάνο Αμβρ. Φελούκα

18/9/2026

Για την KTM το Σαββατοκύριακο ξεκινά λίγο πιο αισιόδοξα από εκείνο που και η ίδια περίμενε με δύο RC16 να βρίσκονται στην κορυφή της πρώτης περιόδου ελεύθερων δοκιμών, στην FP1.

Ο Pedro Acosta είχε βέβαια μία ακόμη μεγαλύτερη αυτοπεποίθηση στις δηλώσεις της Πέμπτης, κάτι που έτσι και αλλιώς έχει κάθε φορά στην Αυστρία. Σήμερα το πρωί όμως την επισφράγισε αυτή την αυτοπεποίθηση όντας ο ταχύτερος, ενώ ο αναβάτης δοκιμών και αντικαταστάτης του Maverick Viñales στην Tech3, ο Pol Espargaro, ολοκλήρωσε τη διαδικασία στη δεύτερη θέση.

Βέβαια οι συνθήκες δεν ήταν ενδεικτικές για οποιοδήποτε συμπέρασμα και εξαιτίας τους οι χρόνοι απέχουν 2 δευτερόλεπτα από τον απόλυτο χρόνο γύρου και ένα τρίτο του δευτερολέπτου από το ρεκόρ γύρου αγώνα.

Ο Jorge Martin ολοκλήρωσε τη διαδικασία στην τρίτη θέση και ταχύτερος με την Aprilia, παρόλο που αντιμετώπισε τεχνικό πρόβλημα στην πρώτη του προσπάθεια. Ο Marc Marquez είχε τον τέταρτο καλύτερο χρόνο, μερικά εκατοστά πίσω από τον Martin, ενώ ο Johann Zarco έφερε την LCR Honda στην πέμπτη θέση. Ο Marco Bezzecchi ανέβασε τη δεύτερη εργοστασιακή Aprilia στην έκτη θέση, ενώ ο Raul Fernandez έκανε τρεις τις Aprilia στην πρώτη επτάδα οδηγώντας τη μοτοσυκλέτα της Trackhouse MotoGP.

Ο Alex Marquez ήταν η δεύτερη Ducati και αρκετά πιο κάτω σε χρόνους. Ο αναβάτης της Gresini Ducati είχε στη δική του GP26 τη νέα πίσω αεροτομή που χρησιμοποιείται αυτή τη στιγμή από τις μοτοσυκλέτες της Ducati Lenovo, ενώ οι Diogo Moreira και Luca Marini συμπλήρωσαν τις τρεις Honda στην πρώτη δεκάδα.


Αποτελέσματα FP1

Θέση

No.

Αναβάτης

MOTO

Χρόνος

Διαφ

1

37

Pedro Acosta

KTM

1:29.851

-

2

44

Pol Espargaro

KTM

1:30.084

0.233

3

89

Jorge Martin

Aprilia

1:30.159

0.308

4

93

Marc Marquez

Ducati

1:30.186

0.335

5

5

Johann Zarco

Honda

1:30.364

0.513

6

72

Marco Bezzecchi

Aprilia

1:30.384

0.533

7

25

Raul Fernandez

Aprilia

1:30.417

0.566

8

73

Alex Marquez

Ducati

1:30.482

0.631

9

11

Diogo Moreira

Honda

1:30.520

0.669

10

10

Luca Marini

Honda

1:30.531

0.680

11

54

Fermin Aldeguer

Ducati

1:30.560

0.709

12

49

Fabio Di Giannantonio

Ducati

1:30.651

0.800

13

43

Jack Miller

Yamaha

1:30.694

0.843

14

33

Brad Binder

KTM

1:30.712

0.861

15

20

Fabio Quartararo

Yamaha

1:30.772

0.921

16

21

Franco Morbidelli

Ducati

1:30.848

0.997

17

23

Enea Bastianini

KTM

1:30.861

1.010

18

63

Francesco Bagnaia

Ducati

1:30.973

1.122

19

79

Ai Ogura

Aprilia

1:31.255

1.404

20

30

Takaaki Nakagami

Honda

1:31.289

1.438

21

42

Alex Rins

Yamaha

1:31.338

1.487

22

7

Toprak Razgatlioglu

Yamaha

1:32.363

2.512


Ετικέτες